EN


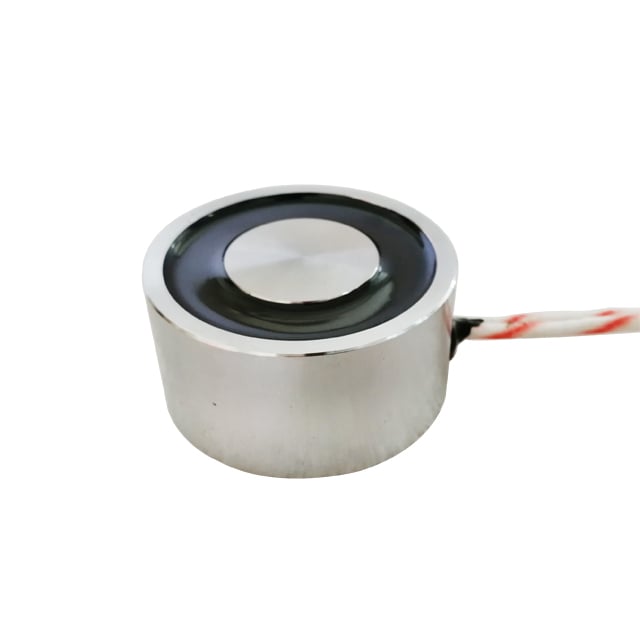
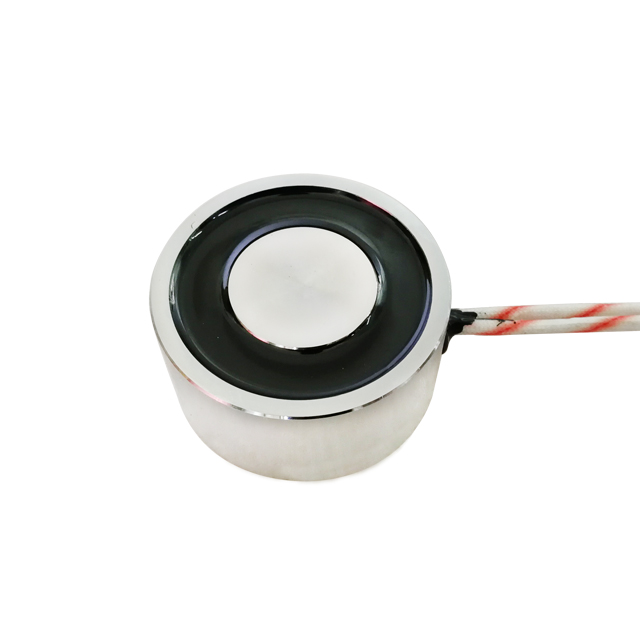
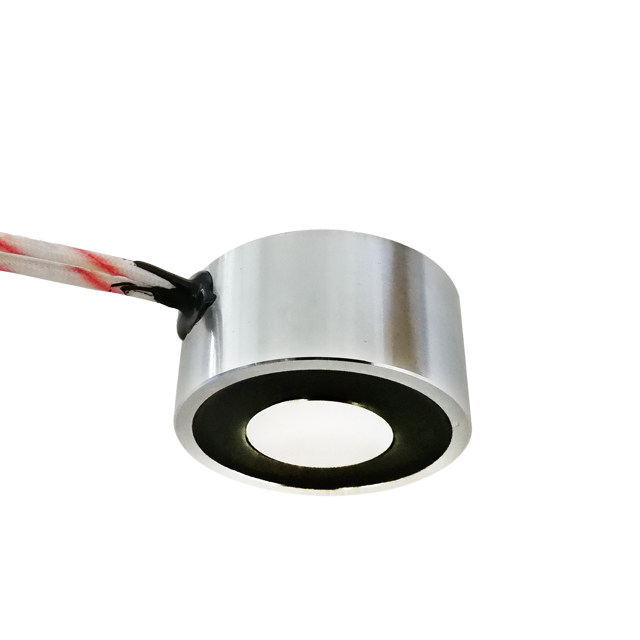
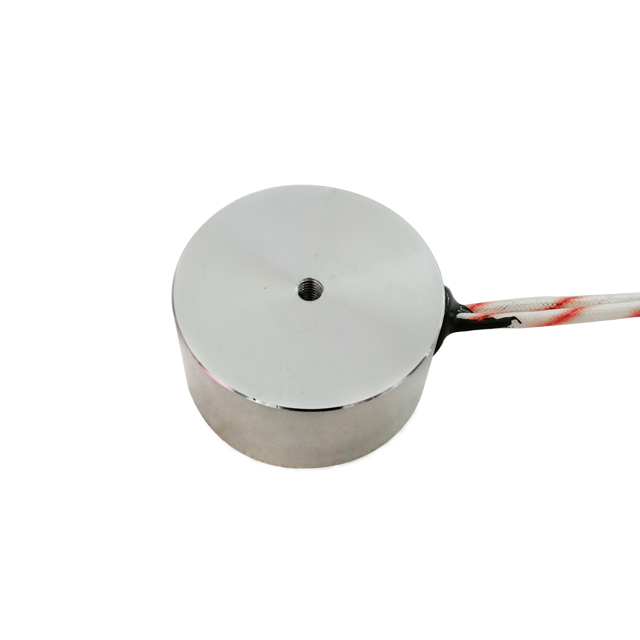
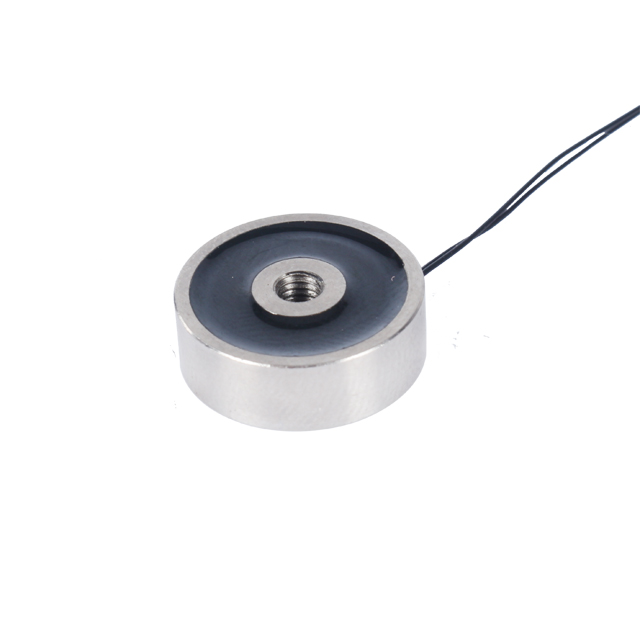
Electroimán redondo de sujeción Landa H5025, capacidad de 35 kg, imán de elevación para adsorción y transporte en brazo robótico
Lugar de origen: Zhongshan
Nombre de la marca: Landa
Número de modelo: H5025
Certificación: CE, RoHS, REACH, UL, ISO9001, ISO14001
Cantidad mínima de pedido: 2 piezas
Detalles del embalaje: 35 × 31 × 18 cm/CTN
Tiempo de entrega: 7-15 días
Condiciones de pago: 100 % de pago antes de la producción
Capacidad de suministro: 50 000 unidades/semana
Appurtenance:

Descarga del dibujo:
- Resumen
- Productos recomendados
Productos DESCRIPCIÓN
Características del producto
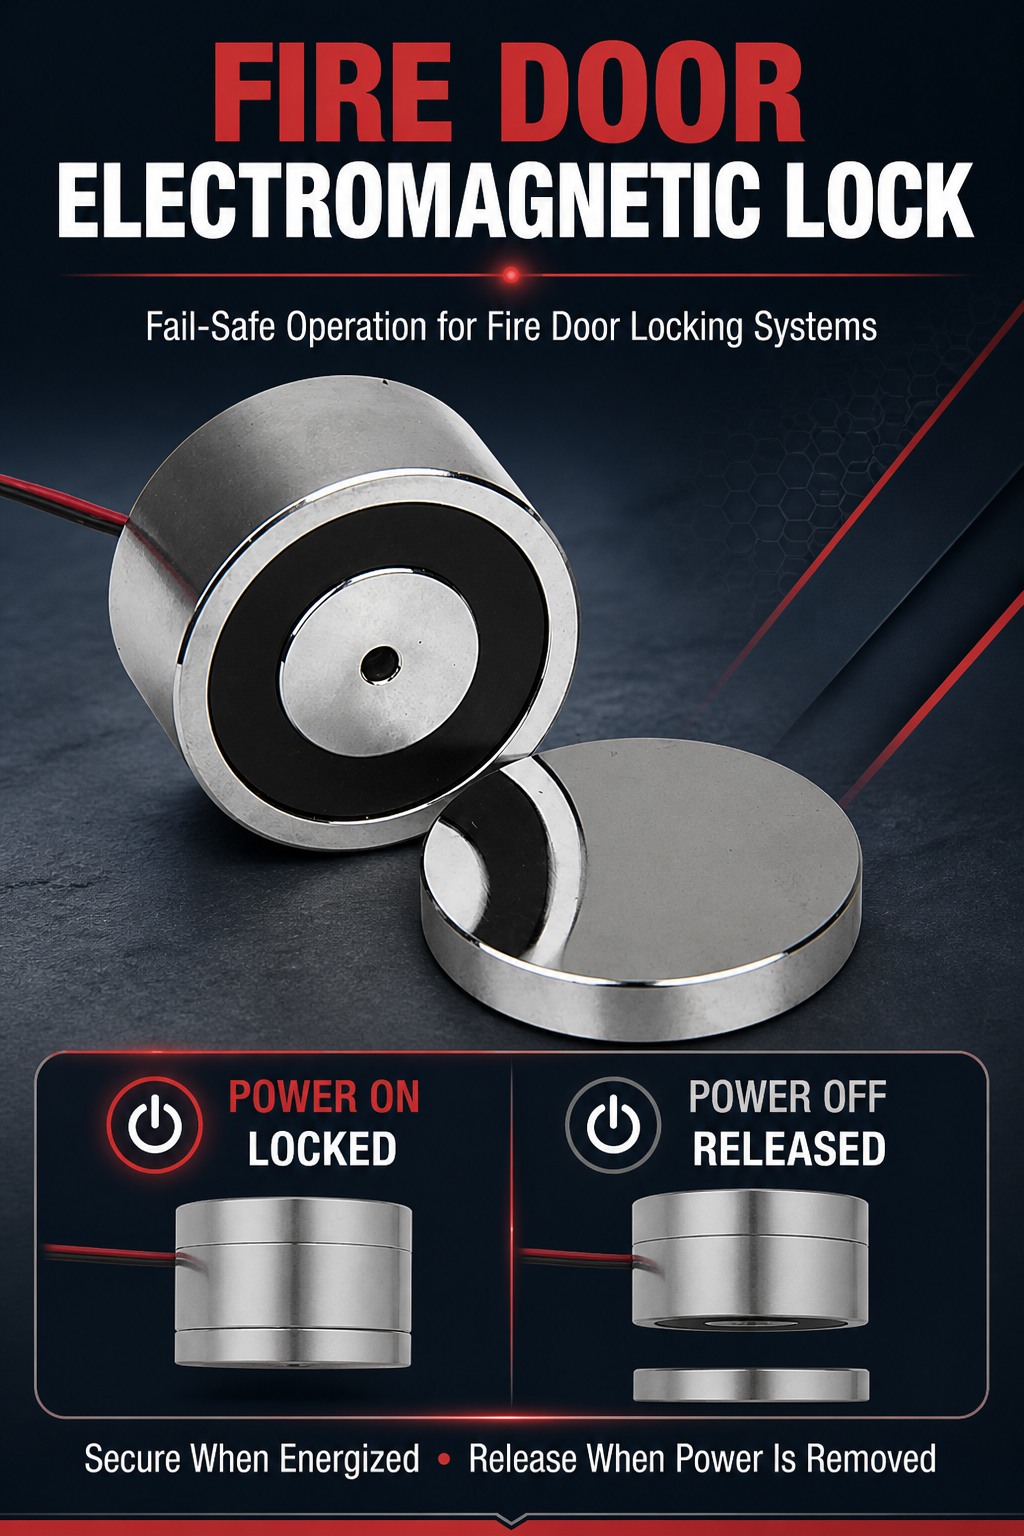
1. Tipo de sujeción, forma redonda, tamaño mini, resistente al agua IP65, electroimán de solenoide de corriente continua.
2. El electroimán permanente se energiza para liberar; se utiliza ampliamente para sujetar piezas ferromagnéticas durante el mecanizado o
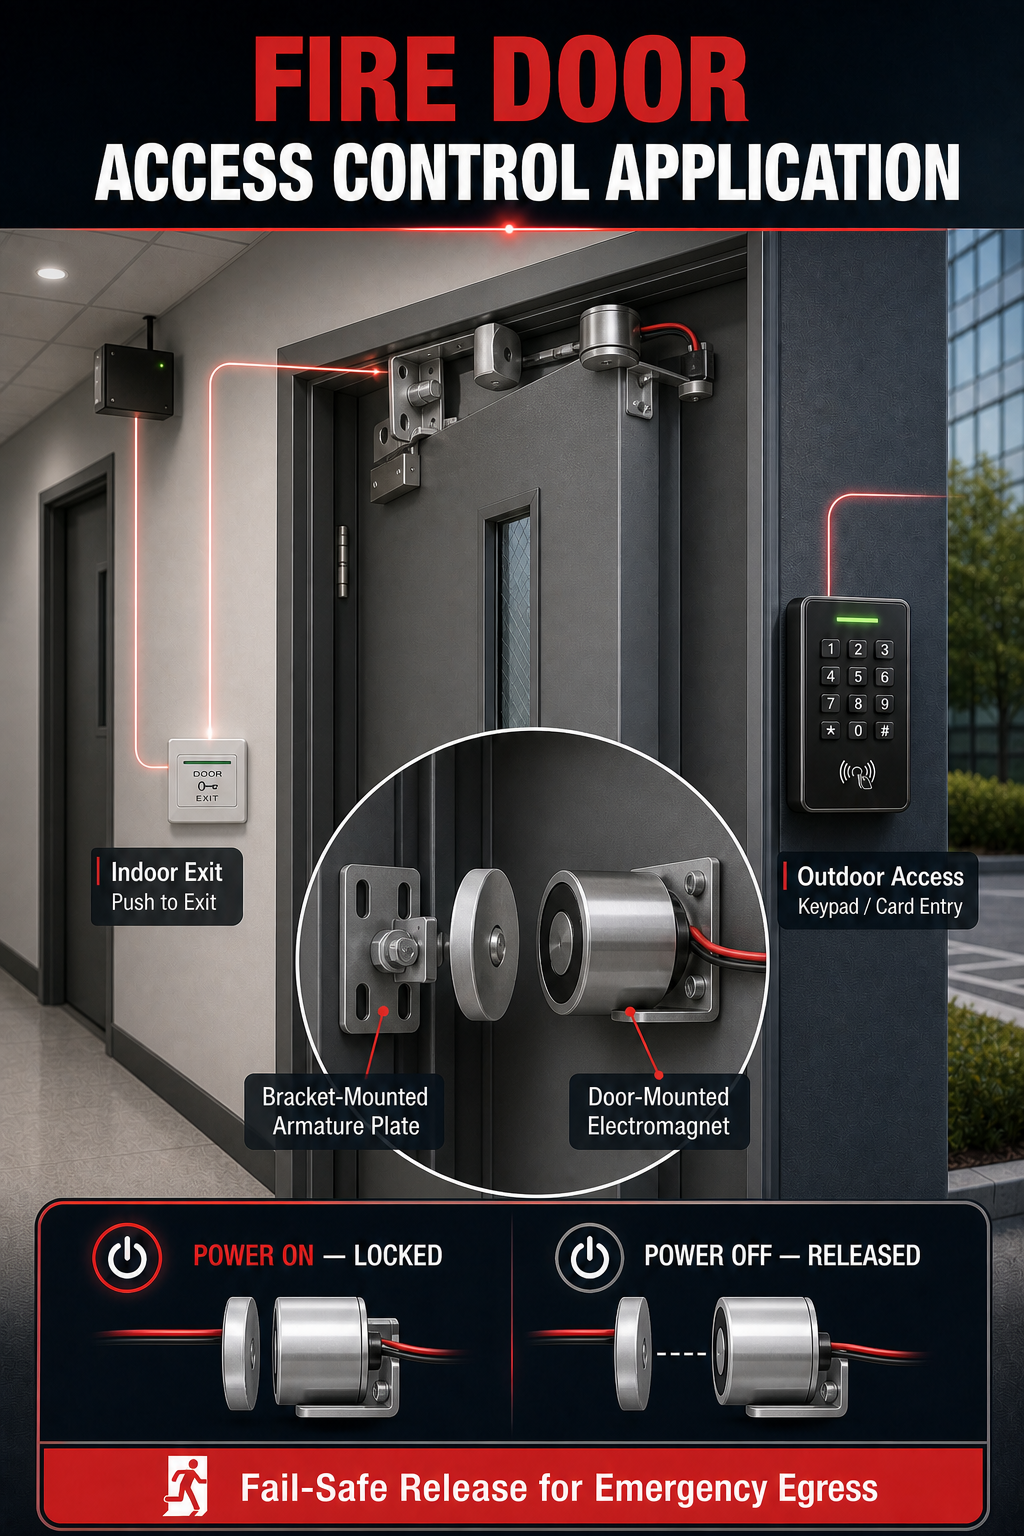
ensamblaje, mecanismos de seguridad, dispositivos selectores en maquinaria textil, dispositivos de retención y cierre de puertas, etc.
3. Energizado para liberar y mantenido sin energía. También ofrecemos, como opción, un pasador eyector cargado por resorte para superar la magnetización residual
y, asimismo, placas de armadura opcionales como contraparte magnética para un rendimiento óptimo.
4. También ofrecemos electroimanes personalizados en forma y con activación para liberación
2. El electroimán permanente se energiza para liberar; se utiliza ampliamente para sujetar piezas ferromagnéticas durante el mecanizado o
ensamblaje, mecanismos de seguridad, dispositivos selectores en maquinaria textil, dispositivos de retención y cierre de puertas, etc.
3. Energizado para liberar y mantenido sin energía. También ofrecemos, como opción, un pasador eyector cargado por resorte para superar la magnetización residual
y, asimismo, placas de armadura opcionales como contraparte magnética para un rendimiento óptimo.
4. También ofrecemos electroimanes personalizados en forma y con activación para liberación
Ventajas
1. Capacidad de sujeción nominal estable de 35 kg con circuito magnético optimizado
El electroimán de sujeción redondo Landa H5025 proporciona una fuerza de elevación constante de 35 kilogramos bajo tensión continua nominal. Gracias a su diseño interno optimizado de trayectoria magnética, ofrece una atracción magnética uniforme en toda la superficie de trabajo, evitando pérdidas parciales de fuerza durante el movimiento a alta velocidad, la inclinación y la transferencia de piezas por parte del brazo robótico.
2. Factor de forma redondo compacto para integración en el efector final del brazo robótico
Estructura cilíndrica compacta y redonda que ahorra espacio de instalación. Los orificios de montaje previstos permiten un ensamblaje rápido en bridas de brazos robóticos, pinzas robóticas y módulos de fijación automatizados. Adecuado para la modernización de herramientas en el extremo del brazo (end-of-arm) en espacios reducidos, sin necesidad de modificaciones estructurales importantes.
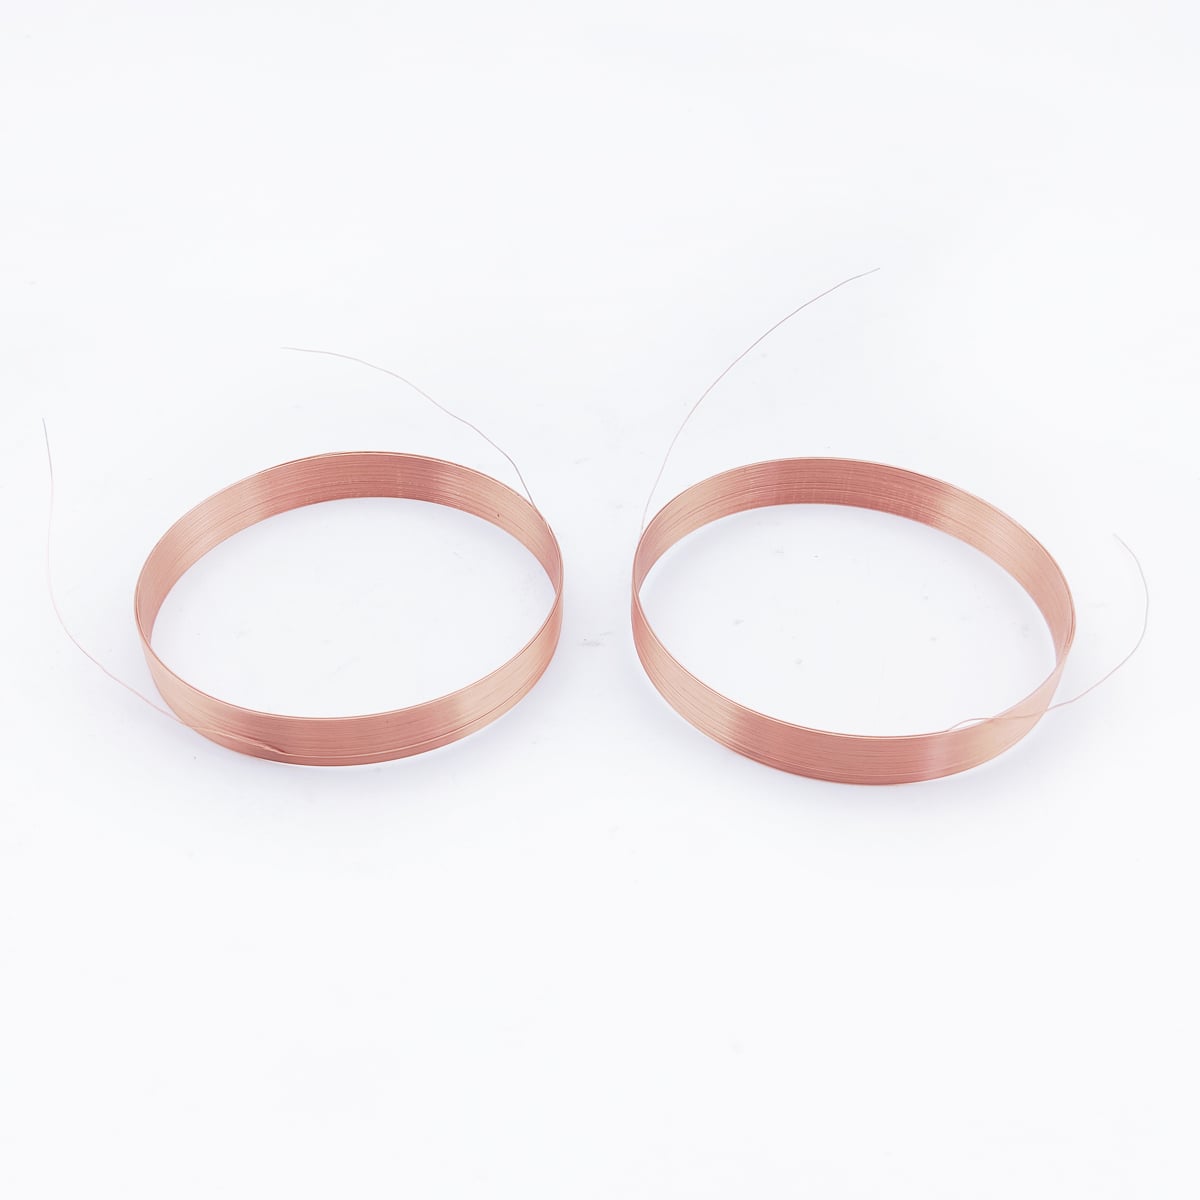
3. Construcción de alta calidad con bobina pura y encapsulado en epoxi
Emplea una bobina de devanado de cobre de alta pureza con encapsulado completo en resina epoxi. Excelente aislamiento, protección contra el polvo y resistencia a las vibraciones. Suprime eficazmente el sobrecalentamiento de la bobina durante operaciones cíclicas frecuentes de agarre y colocación, prolongando su vida útil en ciclos industriales continuos.
4. Respuesta rápida y baja magnetización remanente para una liberación suave de la pieza de trabajo
Activación magnética inmediata al conectar la alimentación y desmagnetización rápida al desconectarla. La baja magnetización remanente garantiza que las piezas ferrosas se desprendan por completo sin adherirse. Ideal para ciclos de manipulación robótica de alta frecuencia y flujos de trabajo automatizados de clasificación.
5. Amplia compatibilidad y diseño industrial con soporte personalizado
Tensión de funcionamiento estándar de CC 12 V / 24 V, compatible con los sistemas de control PLC y robóticos más extendidos. Admite personalización de tensión, potencia, rosca de fijación y longitud del cable. Rigurosa consistencia lote a lote para proyectos de automatización en producción en masa.
Aplicación
1. Pinza magnética para extremo de brazo robótico
Funciona como herramienta de succión magnética en el extremo de brazos robóticos para recoger, levantar y transportar piezas metálicas basadas en hierro en estaciones de montaje automatizadas.
2. Manipulación de materiales en líneas de producción automatizadas
Aplicada en líneas de automatización conectadas mediante cintas transportadoras para la adsorción y transferencia de chapas de acero, bloques de hierro, piezas estampadas y componentes ferrosos.
3. Fijación y posicionamiento de piezas en máquinas-herramienta CNC
Utilizada para sujeción temporal de piezas ferrosas de tamaño pequeño a mediano durante operaciones de mecanizado, pruebas y procedimientos auxiliares de posicionamiento en equipos de procesamiento.
4. Equipos automatizados de clasificación y manipulación logística
Se adapta a máquinas clasificadoras y dispositivos pequeños de transferencia de materiales para agarrar y clasificar componentes de hierro, piezas en bruto de ferretería y productos metálicos terminados.
5. Fijación industrial y mecanismo automático de bloqueo
Funciona como unidad electromagnética de sujeción para fijaciones de herramientas, topes automáticos y plantillas de posicionamiento en estaciones de ensamblaje y pruebas.
6. Equipos de automatización personalizados para fabricantes originales (OEM)
Componente ideal para máquinas de propósito especial desarrolladas por el cliente, módulos robóticos personalizados y dispositivos de automatización no estándar para absorción de materiales.
Preguntas frecuentes
P1: ¿Qué significa la capacidad de sujeción de 35 kg para el modelo Landa H5025?
los 35 kg corresponden a la fuerza de sujeción nominal, medida bajo condiciones ideales de superficie plana y contacto total. La capacidad real de elevación disminuirá si la superficie de la pieza de trabajo es irregular, está oxidada o presenta intersticios; se recomienda reservar un margen de seguridad adecuado para aplicaciones con brazos robóticos.
P2: ¿Qué tensión de alimentación eléctrica admite el modelo H5025?
Las opciones estándar son CC 12 V y CC 24 V, compatibles ampliamente con armarios de control robóticos y fuentes de alimentación industriales de corriente continua. Se ofrecen parámetros de voltaje personalizados bajo solicitud.
P3: ¿Puede este electroimán funcionar de forma continua durante tareas robóticas cíclicas prolongadas?
Sí. Gracias a su estructura de bobina de cobre encapsulada en epoxi, admite operación cíclica continua. Para garantizar una larga vida útil, mantenga la relación de trabajo dentro del rango especificado y evite elevaciones excesivas de temperatura.
P4: ¿Provocará el magnetismo residual que las piezas no se suelten tras el corte de alimentación?
El modelo H5025 está optimizado para presentar un bajo magnetismo residual. Normalmente, las piezas ferrosas se liberan sin problemas tras el corte de alimentación. Para aplicaciones de alta precisión, ofrecemos como opción una versión aún más optimizada con menor remanencia.
P5: ¿Qué tipos de piezas puede levantar este imán redondo?
Funciona con materiales ferromagnéticos, incluidos acero al carbono, chapas de hierro, fundiciones de hierro y piezas de hierro estampadas. No levanta acero inoxidable, aluminio, cobre ni materiales no metálicos.
P6: ¿Puedo montar directamente este imán en mi brazo robótico existente?
Sí. Incluye orificios de montaje estándar para la instalación en brida. Solo debe confirmar las dimensiones de montaje, el voltaje y el coeficiente de seguridad de carga antes de la integración. Podemos proporcionar referencias de dibujo para el ensamblaje mecánico.