 ×
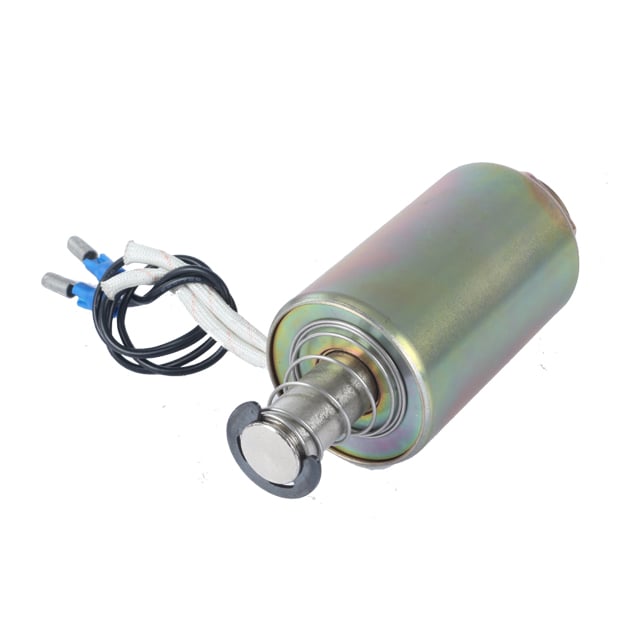
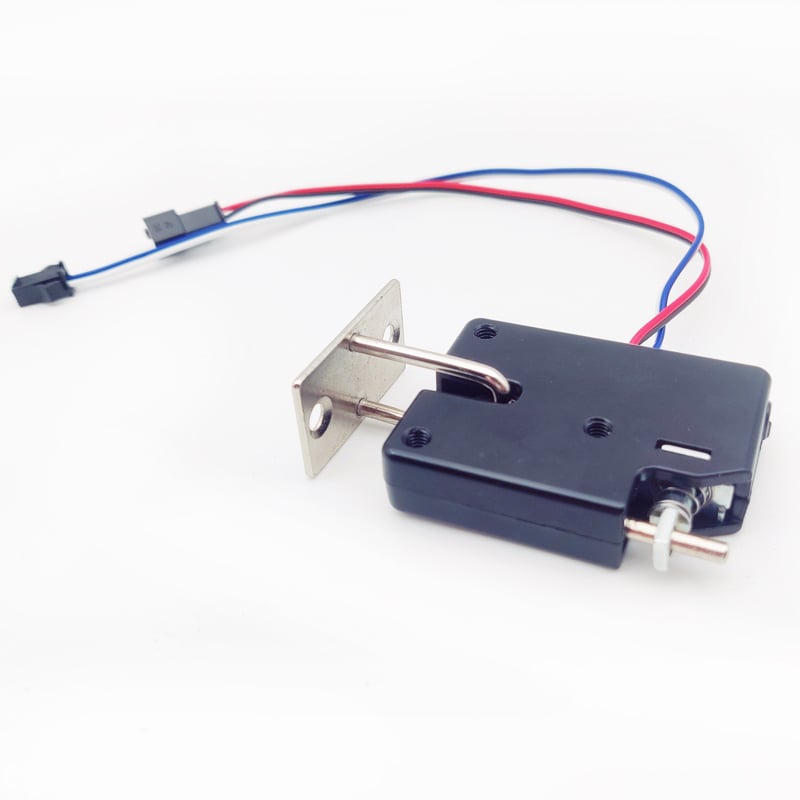
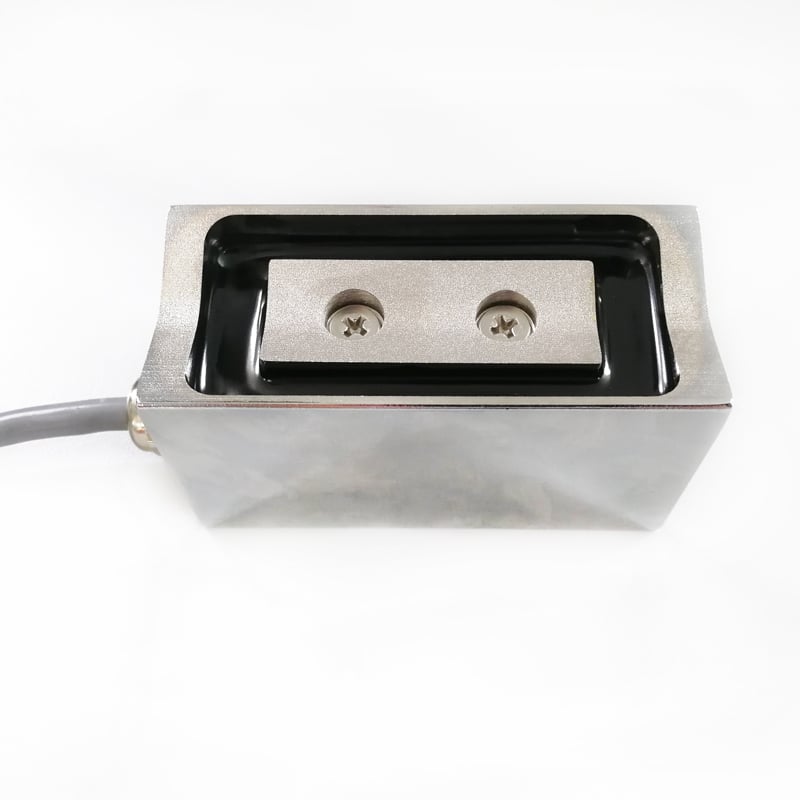
Հրել-քաշել սոլենոիդը էլեկտրամագնիսային ակտիվացնող սարք է, որը լայնորեն օգտագործվում է արդյունաբերական բոլոր ոլորտներում՝ էլեկտրական էներգիան ճշգրիտ գծային շարժում վերափոխելու համար: Հրել-քաշել սոլենոիդի տեխնոլոգիայի սովորական արդյունաբերական կիրառումների հասկացումը օգնում է ինժեներներին և մատակարարման մասնագետներին ընտրել իրենց հատուկ կիրառումների համար ճիշտ ակտիվացման լուծումը: Այս փոքր չափսերով սարքերը ապահովում են հուսալի և կրկնվող մեխանիկական գործողություն բոլոր միջավայրերում՝ սկսած գործարանային ավտոմատացման մինչև բժշկական սարքավորումներ, ինչը հրել-քաշել սոլենոիդը դարձնում է ժամանակակից արդյունաբերական համակարգերի անհրաժեշտ բաղադրիչ:
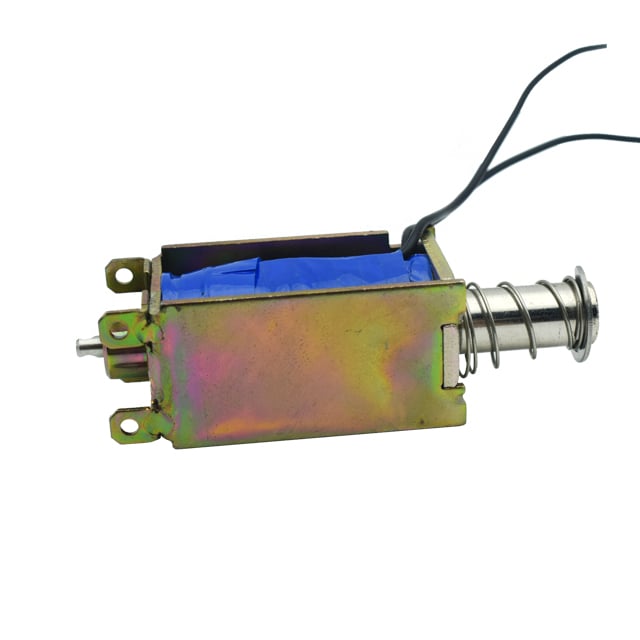
Պուշ-պուլ սոլենոիդի բազմակի օգտագործման հնարավորությունը պայմանավորված է նրա կարողությամբ կատարել ինչպես մխման, այնպես էլ ձգման գործողություններ՝ կախված էլեկտրական բևեռավորման և մեխանիկական կազմավորման տեսակից: Արդյունաբերական կիրառումները պահանջում են ակտիվացնող սարքեր, որոնք ապահովում են արագ արձագանքի ժամանակ, հաստատուն ուժի արտադրություն և երկար սպասարկման ժամանակ: Պուշ-պուլ սոլենոիդը բավարարում է այս պահանջները՝ միաժամանակ պահպանելով փոքր չափսեր, որոնք հնարավորություն են տալիս տեղադրել սարքը սահմանափակ տարածք ունեցող համակարգերում: Սկսած պարզ արգելափակման մեխանիզմներից մինչև բարդ ավտոմատացված տեսակավորման համակարգեր, պուշ-պուլ սոլենոիդը հանդիսանում է արդյունաբերական նախագծման հիմնարար տարր, որը հնարավորություն է տալիս արտադրողներին ճշգրիտ վերահսկել մեխանիկական գործընթացները՝ նվազագույն էներգասպառմամբ և սպասարկման պահանջներով:
Ինքնաշխատ հավաքման միջավայրերում դեպի ներս և դեպի դուրս գործող սոլենոիդը ծառայում է որպես մասերի դիրքավորման, մատակարարման և ամրացման գործողությունների կրիտիկական շարժիչ բաղադրիչ: Արտադրական գծերը մասերը ճշգրիտ դիրքավորելու համար օգտագործում են դեպի ներս և դեպի դուրս գործող սոլենոիդը՝ մինչև կատարվելու լինեն եռակցման, ամրացման կամ միացման գործընթացները: Դեպի ներս և դեպի դուրս գործող սոլենոիդի արագ աշխատանքային արագությունը հնարավորություն է տալիս արտադրական համակարգերին պահպանել բարձր արտադրողականություն՝ միաժամանակ ապահովելով դիրքային ճշգրտություն: Հավաքման ռոբոտները դեպի ներս և դեպի դուրս գործող սոլենոիդը ներառում են բռնակավոր մեխանիզմների և գործիքների փոխարինման սարքերի մեջ, որտեղ շարժիչի երկու ուղղությամբ շարժման հնարավորությունը թույլ է տալիս մեկ համպակտ սարքի մեջ իրականացնել մասերի վերցնելու և ազատելու ֆունկցիաները:
Պուշ-փուլ սոլենոիդը նաև կարևոր դեր է կատարում արտադրական գծերում որակի վերահսկման կետերում: Ստուգման համակարգերը օգտագործում են պուշ-փուլ սոլենոիդը զգայչների դիրքավորման, չափման զննարկիչների ակտիվացման և սխալ մասերի հայտնաբերման դեպքում մերժման մեխանիզմների ակտիվացման համար: Պուշ-փուլ սոլենոիդի հաստատուն ուժի արտադրությունը ապահովում է, որ որակի վերահսկման ընթացակարգերը ստանդարտացված մնան միլիոնավոր արտադրական ցիկլերի ընթացքում: Արտադրողները ընտրում են պուշ-փուլ սոլենոիդը այս կիրառումների համար, քանի որ սարքը ապահովում է կանխատեսելի աշխատանքային բնութագրեր, որոնք կարող են ճշգրիտ կարգավորվել՝ համապատասխանեցնելով կոնկրետ հավաքման պահանջներին, ինչը նվազեցնում է սարքավորման ժամանակը և նվազեցնում արտադրական սխալները:
Նյութերի մշակման համակարգերը ներառում են պուշ-փուլ սոլենոիդը բաժանիչ դարպասներում, մխման մեխանիզմներում և դասավորման զանգվածներում, որոնք ուղղում են արտադրանքը տարբեր տրանսպորտյորային ուղիներով: Հ դրույքային սոլենոիդ արձագանքում է տեսողական համակարգերի կամ գծային կոդերի սկաներների կառավարման սիգնալներին՝ ըստ չափսի, քաշի կամ նշանակման կոդերի ուղղորդելով իրերը՝ երկարացնելով կամ կարճացնելով իր դիրքը: Պահեստներն ու բաշխման կենտրոնները հենվում են մխում-հանման սոլենոիդի վրա՝ ապահովելու արդյունավետ դասավորման գործողությունները, որտեղ ակտիվացնող սարքի արագ ցիկլավորման հնարավորությունը համապատասխանում է բարձր ծավալների արտադրողականության պահանջներին: Մխում-հանման սոլենոիդը դիմացկուն է այս միջավայրերում շարունակական շահագործմանը և ժամում հազարավոր անգամ կարող է ցիկլավորվել՝ առանց կարևոր կատարման անկման:
Փաթեթավորման գործողությունները օգտագործում են հրող-քաշող սոլենոիդը տուփերի ձևավորման, ծակոցների ծալման և պիտակների կիցադրման սարքավորումներում: Ակտիվացնող սարքի ճշգրիտ շարժման երկարության կառավարումը ապահովում է փաթեթավորման նյութերի ճիշտ դիրքավորումը մինչև կնքման կամ տպման գործընթացների սկսելը: Հրող-քաշող սոլենոիդը նպաստում է փաթեթավորման համակարգի հուսալիությանը՝ ապահովելով համաստեղ մեխանիկական գործողություն տարբեր շրջակա ջերմաստիճանների և աշխատանքային ցիկլերի դեպքում: Արդյունաբերական ինժեներները ընտրում են հրող-քաշող սոլենոիդը նյութերի մշակման կիրառումների համար, քանի որ սարքը միավորում է մեխանիկական պարզությունը էլեկտրոնային կառավարման ինտեգրման հետ, ինչը թույլ է տալիս անխափան համակարգավորել այն ծրագրավորելի տրամաբանական կառավարիչների և վերահսկող կառավարման համակարգերի հետ:
«Պուշ-պուլ» սոլենոիդը ծառայում է որպես արդյունաբերական փականների հավաքվածքներում հիմնական գործարկման մեխանիզմ, որոնք վերահսկում են մշակման համակարգերում հեղուկների, գազերի և գոլորշու հոսքը: Քիմիական գործարանները, վերամշակման կայանները և ջրի մշակման կայանները «պուշ-պուլ» սոլենոիդները տեղադրում են փականների գործարկիչներում, որտեղ հեռացված գործարկումը և արագ կանգնեցման հնարավորությունը անհրաժեշտ անվտանգության առանձնահատկություններ են: «Պուշ-պուլ» սոլենոիդը գործարկում է փականների բազուկները, որոնք բացում կամ փակում են հեղուկի անցուղիները՝ համաձայն մշակման վերահսկման ազդանշանների, ինչը թույլ է տալիս ավտոմատացված կերպով վերահսկել հոսքի արագությունը, ճնշման մակարդակը և ջերմաստիճանի պայմանները: «Պուշ-պուլ» սոլենոիդի էլեկտրամագնիսային դիզայնը ապահովում է, որ փականի դիրքը կայուն մնա նաև մատակարարման ընդհատման ժամանակ, քանի որ սառույցի վերադարձի մեխանիզմները կարող են ինտեգրվել՝ անհաջողության դեպքում բացվելու կամ փակվելու համար՝ կախված մշակման անվտանգության պահանջներից:
Պնևմատիկ եւ հիդրավլիկ համակարգերում սեղմել-քաշել սոլենոիդը ներառված է փոխադրիչ փականների հավաքածուներում, որոնք կառավարում են ավելի մեծ շարժիչներ եւ շարժաբերաններ: Սեղմել-քաշել սոլենոիդը սեղմված օդը կամ հիդրավլիկ հեղուկը ուղղում է կառավարման փականների տարբեր ներմուծման միացման կետերի մեջ՝ փոխարկելով փոքր էլեկտրական կառավարման ազդանշանները հզոր մեխանիկական շարժումների: Արտադրական սարքավորումները սեղմել-քաշել սոլենոիդը օգտագործում են փականների մանիֆոլդներում, որտեղ մի քանի հեղուկային շրջանակներ պետք է համակարգվեն՝ բարդ շարժումների հաջորդականություններ ստանալու համար: Սեղմել-քաշել սոլենոիդի փոքր չափսը թույլ է տալիս փականների նախագծողներին ստեղծել ինտեգրված կառավարման բլոկներ, որոնք նվազեցնում են խողովակային միացումները եւ նվազեցնում հեղուկային ուժի համակարգերում հնարավոր արտահոսքի կետերը:
Ճշգրտությամբ դոզավորման համակարգերը հիմնված են մեխանիկական ստեղնի վրա, որը կառավարում է միացման նյութերի, քսանյութերի, պաշտպանիչ ծածկույթների և այլ տեխնոլոգիական հեղուկների ճշգրտված քանակով արտաբերումը: Մեխանիկական ստեղնը աշխատեցնում է սեղմվող փականներ, սուրակային փականներ և մեմբրանային փականներ, որոնք հեղուկի արտաբերումը կարգավորում են միլիվայրկյանի ճշգրտությամբ: Դեղագործական արտադրությունը, սննդի մշակումը և էլեկտրոնային սարքավորումների հավաքածուն օգտագործում են մեխանիկական ստեղնը դոզավորման համար, երբ արտադրանքի որակը կախված է կայուն դոզավորման ծավալներից: Մեխանիկական ստեղնը հնարավորություն է տալիս դոզավորման սարքավորումներին միլիոնավոր դոզավորման ցիկլերի ընթացքում ստանալ կրկնվող դոզավորման ծավալներ, ապահովելով գործընթացի կարողության ցուցանիշները՝ համապատասխանելով խիստ որակի ստանդարտներին:
Ջրի մշակման կայաններում քիմիական նյութերի տրամադրման համակարգերը օգտագործում են սեղմել-ձգել սոլենոիդը՝ ճշգրիտ չափաբաժիններով մշակման քիմիական նյութեր ներմուծելու համար գործընթացի հոսանքների մեջ: Ակտյուատորը կառավարում է չափաբաժնավորման պոմպերը և ներմուծման փականները, որոնք ավելացնում են քլոր, pH-ի կարգավորիչներ և ֆլոկուլյանտներ հոսանքի սենսորների և քիմիական վերլուծատողների հետ համաժամանակյան արագությամբ: Ճիշտ կնքված և կոռոզիայի դեմ կայուն նյութերից պատրաստված սեղմել-ձգել սոլենոիդը դիմանում է խիստ քիմիական միջավայրի ազդեցությանը: Արդյունաբերական ջրային համակարգերը կախված են սեղմել-ձգել սոլենոիդից՝ ապահովելու ինքնաշարժ քիմիական մատակարարման ծրագրերը, որոնք օպտիմալացնում են մշակման արդյունավետությունը՝ միաժամանակ նվազեցնելով քիմիական թափոնները և շահագործման ծախսերը:
Անվտանգության համակարգերը միավորում են սեղմել-քաշել սոլենոիդը էլեկտրոնային բլոկավորման մեխանիզմների մեջ, որոնք վերահսկում են արդյունաբերական օբյեկտներում սահմանափակ մուտք ունեցող տարածքների մուտքը: Սեղմել-քաշել սոլենոիդը վերադարձնում է բլոկավորման պինդերը կամ ազատում է կապակցման մեխանիզմները, երբ վավերացված մուտքի տվյալներ են ներկայացվում քարտերի կարդացիչների կամ կենսաչափական սկաներների միջոցով: Ակտիվացնող սարքի «անվտանգ անհաջողության» կամ «անվտանգ աշխատանքի» ռեժիմները կարող են կարգավորվել՝ կախված օբյեկտի անվտանգության քաղաքականությունից և հրդեհային կանոնների պահանջներից: Սեղմել-քաշել սոլենոիդը ապահովում է հուսալի բլոկավորման ուժ, որը դիմանում է անթույլատրելի մուտքի փորձերին, միաժամանակ թույլ տալով արագ դուրս գալ արտակարգ իրավիճակներում: Արդյունաբերական օբյեկտները սեղմել-քաշել սոլենոիդը նշանակում են մուտքի վերահսկման համար, քանի որ սարքը աշխատում է ստանդարտ ցածր լարման մատակարարների վրա, ինչը հեշտությամբ ինտեգրվում է շենքի ավտոմատացման համակարգերի և հարկային ցանցերի հետ:
Մեքենաների անվտանգության համակարգերը օգտագործում են սեղմել-ձգել սոլենոիդը պաշտպանիչ ծակումների միջև կապված միացման մեխանիզմներում, որոնք կանխում են սարքավորումների աշխատանքը, երբ պաշտպանիչ ծածկույթները բաց են կամ անվտանգության արգելափակիչները շրջված են։ Սեղմել-ձգել սոլենոիդը միացնում է արգելափակման սալիկներ, որոնք ֆիզիկապես կանխում են պաշտպանիչ դռների բացվելը, երբ վտանգավոր մեքենայական շարժումը ակտիվ է, այդ կերպ ապահովելով արդյունաբերական անվտանգության ստանդարտների պահպանումը։ Ակտիվացնող սարքի դրական միացման մեխանիզմը հաստատում է, որ պաշտպանիչ ծածկույթները ճիշտ են ամրացված, նախքան կառավարման համակարգերը թույլ են տալիս մեքենայի միացման ընթացակարգերը։ Սեղմել-ձգել սոլենոիդը նպաստում է աշխատավայրի անվտանգությանը՝ ստեղծելով մեխանիկական արգելափակիչներ, որոնք լ допոլնում են էլեկտրոնային անվտանգության տրամաբանությունը և ավելացնում են կրկնակի պաշտպանության շերտեր բարձր ռիսկի արդյունաբերական միջավայրերում։
Վարդապետական մեքենաները և ավտոմատացված մանրածախային սարքավորումները օգտագործում են հրող-ձգող սոլենոիդը՝ վճարման վավերացման և ընտրության մուտքը ստանալուց հետո ապրանքները ազատելու համար: Ակտյուատորը կառավարում է ապրանքների ազատման մեխանիզմները, մետաղադրամների վերադարձման դարպասները և բաշխիչների փականները, որոնք պետք է հուսալի աշխատեն շարունակական հանրային օգտագործման պայմաններում: Հրող-ձգող սոլենոիդը միլիոնավոր անգամ է աշխատում վարդապետական սարքավորումների ծառայության ժամանակ, պահպանելով հաստատուն արդյունքներ տարբեր շրջակա պայմանների և ապրանքների բեռնվածության դեպքում: Վարդապետական համակարգերի նախագծողները ընտրում են հրող-ձգող սոլենոիդը՝ նրա փոքր չափսերի, ցածր էներգասպառման և ապրանքների մատակարարման մեխանիզմներում մեխանիկական շփման հաղթահարելու համար բավարար ուժ ստեղծելու կարողության պատճառով:
Մետաղադրամային սարքեր, կայանատեղիների մետրեր և ինքնասպասարկման կիոսկներ օգտագործում են հրում-ձգող սոլենոիդներ վճարման վավերացման համակարգերում և ծառայությունների միացման մեխանիզմներում: Ակտիվացնող սարքը բացում է սարքի ֆունկցիաները վճարման մշակման հետևանքով հաստատված գործարքի ավարտից հետո, ապա կրկին միացնում է փականները ծառայության ցիկլերի ավարտից հետո: Հրում-ձգող սոլենոիդը միացվում է էլեկտրոնային վճարման համակարգերի և մեխանիկական ժամանակաչափերի հետ՝ համակարգելով սարքի մուտքը վճարման ժամանակահատվածների հետ: Արդյունաբերական կարգի հրում-ձգող սոլենոիդների նախագծումները ապահովում են երկար սպասարկման միջակայքեր այս կիրառումներում, ինչը նվազեցնում է սպասարկման ծախսերը և սարքերի անաշխատունակության ժամանակը եկամուտ ստեղծող գործողություններում:
Բժշկական ախտորոշիչ սարքերը միավորում են դեպի ներս և դեպի դուրս շարժվող սոլենոիդը նմուշների մշակման համակարգերում, հեղուկի հոսքի ճանապարհների փոխարկման մեխանիզմներում և վերլուծական զննարանների դիրքավորման համակարգերում: Արյան վերլուծատող սարքերը օգտագործում են դեպի ներս և դեպի դուրս շարժվող սոլենոիդը՝ նմուշների փողրակները թեստավորման կայաններով տեղափոխելու համար, որտեղ շարժիչի ճշգրիտ շարժման վերահսկումը ապահովում է նմուշների ճշգրիտ դիրքավորումը օպտիկական սենսորների և ռեագենտների բաշխիչների նկատմամբ: Դեպի ներս և դեպի դուրս շարժվող սոլենոիդը աշխատում է մաքրասենյակային միջավայրում, որտեղ աղտոտման վերահսկումը և ստերիլիզացիայի համատեղելիությունը կրիտիկական պահանջներ են: Լաբորատորիայի ավտոմատացման համակարգերը նշում են դեպի ներս և դեպի դուրս շարժվող սոլենոիդը՝ իր կրկնվող շարժման պրոֆիլների տրամադրման համար, որոնք պահպանում են կալիբրման ճշգրտությունը հազարավոր թեստավորման ցիկլերի ընթացքում:
ԴՆԹ-ի հաջորդականության որոշման սարքերը և քրոմատոգրաֆիական համակարգերը օգտագործում են բացահայտվող և մտցվող սոլենոիդները փականների զանգվածներում, որոնք վերահսկում են բարդ հեղուկների ուղղությունները վերլուծական ընթացակարգերի ժամանակ: Ակտիվացնող սարքը ճշգրիտ ժամանակային համաձայնեցմամբ փոխարկում է նմուշների հոսքը տարբեր հայտնաբերման սյուների, թափոնների հոսքերի և հավաքման ամանների միջև: Բացահայտվող և մտցվող սոլենոիդները թույլ են տալիս լաբորատորիայի սարքերին ինքնատեսակել բազմաքայլ վերլուծական պրոտոկոլներ, նվազեցնելով օպերատորի միջամտությունը և բարելավելով փորձերի համատեղելիությունը: Բժշկական սարքերի արտադրողները բացահայտվող և մտցվող սոլենոիդները ընտրում են ախտորոշական կիրառումների համար, քանի որ սարքը համապատասխանում է էլեկտրական անվտանգության, էլեկտրամագնիսական համատեղելիության և նյութերի կենսահամատեղելիության վերաբերյալ կարգավորող պահանջներին:
Բժշկական սարքավորումները ներառում են դեղամիջոցների տրանսպորտավորման համակարգեր, հիվանդների դիրքավորման մեխանիզմներ և վիրաբուժական գործիքների շարժիչներ ստեղծելու համար օգտագործվող մեխանիզմներ: Ինֆուզիոն պոմպերը օգտագործում են այս մեխանիզմները՝ վերահսկելու փականների աշխատանքի ժամանակը, որոնք կարգավորում են դեղամիջոցների հոսքի արագությունը, ապահովելով ճշգրիտ դոզավորում՝ համաձայն ծրագրավորված բուժման պրոտոկոլների: Շարժիչի հուսալի աշխատանքը ապահովում է հիվանդների անվտանգությունը՝ պահպանելով պոմպի հաստատուն աշխատանքը երկարատև բուժման ընթացքում: Այս մեխանիզմները աշխատում են անշշուկ միջավայրում՝ նվազեցնելով ականատեսական խանգարումները բուժման ընթացքում: Բժշկական սարքավորումների ինժեներները ընտրում են այս մեխանիզմները բուժական նպատակներով, երբ սարքի հուսալիությունը ուղղակիորեն ազդում է հիվանդների արդյունքների և բուժման արդյունավետության վրա:
Վիրաբուժական սարքերը միավորում են հրում-ձգում սոլենոիդը մեխանիկական կտրման սարքերում, ստապլերներում և հյուսվածքների մշակման սարքերում, որոնք պահանջում են ճշգրիտ ակտիվացման վերահսկում վիրահատության ընթացքում: Հրում-ձգում սոլենոիդը արձագանքում է վիրաբույժի հրահանգներին՝ նվազագույն տարողությամբ, իսկ վերահսկման ազդանշանները վերափոխում է անմիջապես մեխանիկական գործողության: Ակտիվացնող սարքի փոքր չափսերը թույլ են տալիս վիրաբուժական սարքերի նախագծողներին ստեղծել հարմարավետ ձեռքի տակ օգտագործվող սարքեր, որոնք պահպանում են ճշգրիտ շարժումների վերահսկումը բարդ վիրահատությունների ընթացքում: Հրում-ձգում սոլենոիդը դիմանում է ստերիլիզացիայի ցիկլերին և բազմակի օգտագործմանը ծանր վիրաբուժական միջավայրերում՝ համապատասխանելով իմպլանտացվող և կյանքը պահպանող բժշկական սարքերի համար սահմանված բարձր վստահելիության ստանդարտներին:
Մեկ միլիոնից մինչև տասը միլիոն ցիկլ է սովորաբար մեխանիկական սոլենոիդների ծառայության տևողությունը արդյունաբերական կիրառումներում՝ կախված շահագործման պայմաններից, աշխատանքային ցիկլից և բեռնվածության բնութագրերից: Շարունակական աշխատանքի համար նախատեսված մեխանիկական սոլենոիդները, որոնք ունեն ճիշտ ջերմության ցրման համակարգ, կարող են տարիներ աշխատել ավտոմատացված համակարգերում, իսկ միջակային աշխատանքի համար նախատեսված մեխանիկական սոլենոիդները լավագույնս հարմարվում են ցիկլերի ավելի ցածր հաճախականությամբ կիրառումներին: Մեխանիկական սոլենոիդների ծառայության տևողության վրա ազդող գործոններն են շրջակա միջավայրի ջերմաստիճանը, մոնտաժման ուղղվածությունը, էլեկտրական մատակարարման կայունությունը և մեխանիկական բեռնվածության համաչափությունը: Կապված մեխանիզմների և էլեկտրական միացումների սովորական սպասարկումը երկարաձգում է մեխանիկական սոլենոիդների ծառայության տևողությունը արդյունաբերական միջավայրերում:
Ինժեներները ընտրում են հրում-քաշող սոլենոիդների ուժի ցուցանիշները՝ հաշվարկելով ակտուատորի կողմից преодолելու պետք ունեցող ընդհանուր բեռը, ներառյալ շփման ուժերը, զսպանակի դիմադրությունը և շարժվող բաղադրիչների իներցիոն բեռը: Հրում-քաշող սոլենոիդի ուժի սահմանափակումները պետք է ներառեն հաշվարկված բեռից վերև անվտանգության մարգին, որպեսզի ապահովվի սարքի ամբողջ ընթացքի երկայնքով հուսալի աշխատանք, քանի որ էլեկտրամագնիսական ուժը սովորաբար նվազում է բարձրացնող մասի երկարացման հետ մեկտեղ: Ծանոթագրված սարքավորման փորձարկումը թեկնածու հրում-քաշող սոլենոիդների մոդելներով հաստատում է, որ ուժի արտադրությունը մնում է բավարար ամենավատ շրջակա միջավայրի պայմաններում, ներառյալ ջերմաստիճանի ծայրահեղությունները և լարման տատանումները: Կիրառման հատուկ գործոնները, ինչպես օրինակ՝ արձագանքի ժամանակի պահանջները և շահագործման ցիկլի սահմանափակումները, նույնպես ազդում են հրում-քաշող սոլենոիդների ուժի ընտրության վրա:
Պուշ-պուլ սոլենոիդային սարքերը կարող են աշխատել վտանգավոր արդյունաբերական միջավայրերում, եթե ճիշտ են ընտրված՝ պայթյունավտանգ կապույտներով, ներքին անվտանգության արգելափակիչներով կամ մաքրված համարձակներով, որոնք համապատասխանում են դասակարգված տեղամասերի համար գործող էլեկտրական կոդի պահանջներին: Հատուկ պուշ-պուլ սոլենոիդային նախագծերը ներառում են այնպիսի ամրացման մեթոդներ, որոնք կանխում են վառելի գազի ներթափանցումը և սահմանափակում են մակերեսի ջերմաստիճանը վառվելու սահմանից ցածր: Վառվող նյութեր մշակող կամ հնարավոր պայթյունավտանգ մթնոլորտում աշխատող օբյեկտները ընտրում են պուշ-պուլ սոլենոիդային մոդելներ, որոնք սերտիֆիկացված են իրենց հատուկ վտանգավորության դասակարգման համար: Վտանգավոր գոտիներում պուշ-պուլ սոլենոիդային սարքերի տեղադրման պրակտիկան պետք է հետևի էլեկտրական կոդի դրույթներին՝ հաշվի առնելով լարավորման մեթոդները, հողավորման պահանջները և սարքավորումների միջև հեռավորությունը՝ ապահովելու անվտանգ շահագործման պայմանները:
 Թեժ նորություններ
2026-08-24
2026-08-17
2026-08-17
2026-08-10
2026-08-03
2026-07-30
Չժոնշան Լանդա Տեխնոլոջի. ISO9001 և UL սերտիֆիկացված հատուկ էլեկտրամագնիսների, մխում-քաշում սոլենոիդների և ինդուկցիոն սարքերի արտադրող՝ օգտագործման համար ավտոմատացման, բժշկական, ավտոմոբիլային և սարքավորումների ոլորտներում: Հավաստված համաշխարհային գործընկեր 2008 թվականից սկսած։
չինաստան, Գուանդուն նահանգ, Չժոնգշան քաղաք, Սյաոլան քաղաք, Սյաոլան, Հյուսիսային արդյունաբերական Ավենյու №8, շենք 4, 3-րդ հարկ
Բոլոր իրավունքները պաշտպանված են © Չժոնգշան Լանդա Տեխնոլոջի Սու Լտդ Գաղտնիության քաղաքականություն

 EN